实体智能需要持续感知环境
麻花星空mv麻花mv91涩视关注到,意法半导体在5月专题中讨论智能传感对Physical AI的作用。公司将MEMS、光学感知、STM32及边缘处理能力联系起来,强调设备应在靠近数据产生处提取信息,再支持后续判断和动作。
专题分别讨论设备端处理与传感器内部处理两条路径,例如通过ISPU和机器学习引擎输出动作、事件或异常等信息。其方向是减少所有原始数据都交给中心处理的依赖,实际表现仍需根据任务和系统设计验证。
感知质量决定判断基础
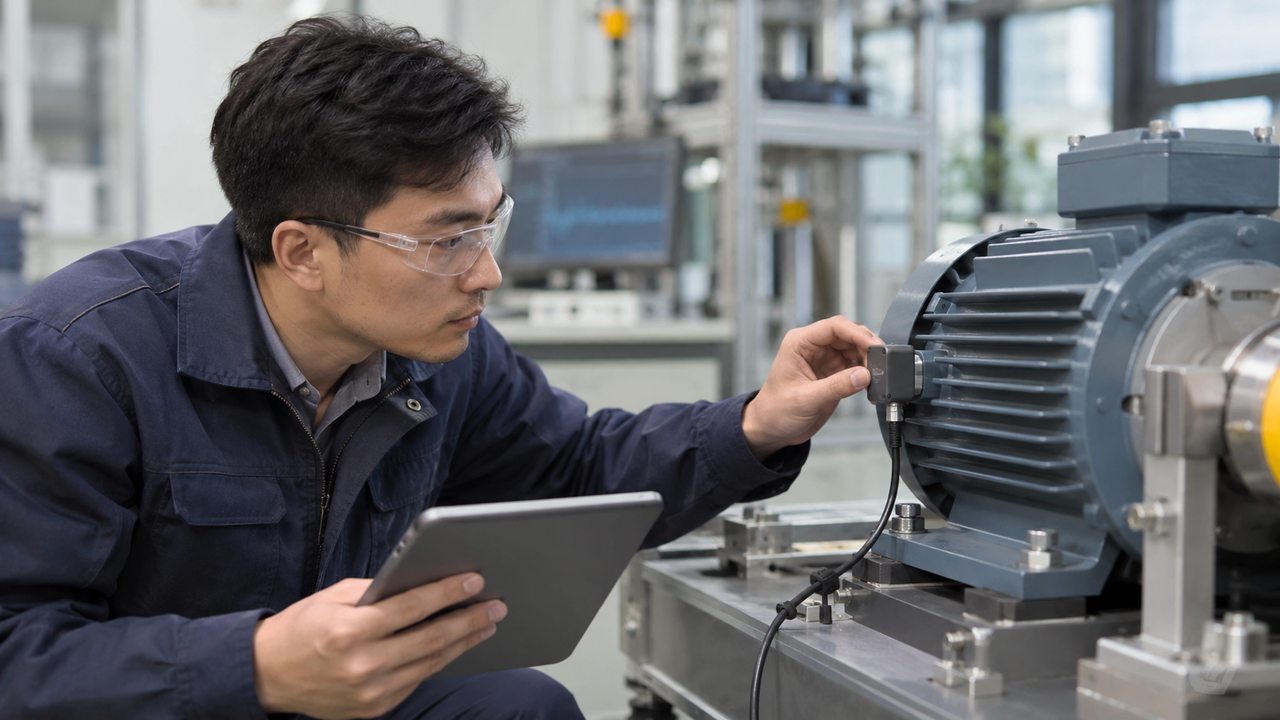
一个系统即使拥有较复杂的模型,如果输入不及时或含义不清,最终行为仍可能偏离目标。传感器测到什么、何时测量以及在什么条件下测量,都是理解结果的重要背景,不能被算法性能单独替代。
在动态场景中,多种数据还要保持对应。图像、运动和距离可能采用不同采样方式,设备需要处理时间与坐标关系。若融合条件不一致,增加传感器数量也未必带来同样程度的理解提升,系统仍需明确各项输入职责。
本地处理改变资源使用方式
把部分滤波和特征提取放在现场,可以让设备优先传输与任务有关的信息。这样有机会减少数据搬运和通信负担,也让部分功能在网络不稳定时继续运行,但具体节省取决于工作负载与处理策略。
传感器内部处理适合边界清楚的任务,较复杂工作则可能仍需主控制器或其他计算资源。合理分配并不是让某一部件包办全部判断,而是根据响应、功耗和软件维护要求,为每一层安排合适职责。
对于需要连续工作的设备,感知与计算还可以按状态分配资源。安静环境下采用较轻任务,发现相关变化后再增加处理,有机会降低无效工作。触发规则本身需要验证,过于敏感或保守都会影响体验。把功耗、响应与错误类型一起评估,能够帮助团队找到适合实际用途的分工,而不是单纯增加所谓智能功能。
从识别事件延伸到可靠行动
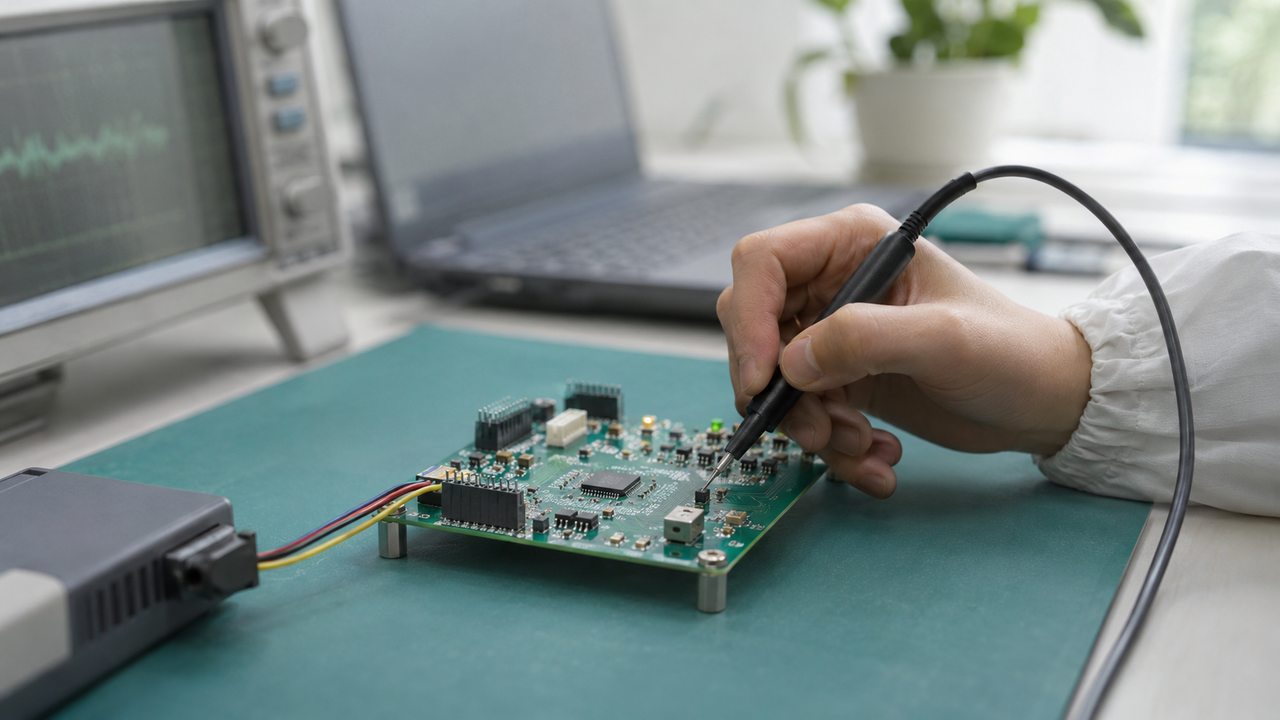
Physical AI进一步涉及执行机构,感知结果需要与动作控制配合。发现一个目标、决定怎样响应和实际完成动作,分别受到不同环节影响,因此不能只验证识别准确率,就认为整套设备已经具备稳定行为。
测试应覆盖正常与异常状态,明确数据缺失、噪声和网络变化时的处理方式。现场设备与人或其他机器共享空间时,还要依据具体用途设计保护与恢复流程,使智能功能进入可以持续管理的产品体系。
完整平台仍需具体应用落地
供应商把多类器件放在同一架构中,有助于工程团队理解接口和数据路径。真正的集成仍需要目标模型、结构和运行条件配合,开发工具与示例能够提供起点,实际部署则需要自己的验证结果支持。
麻花星空mv麻花mv91涩视认为,智能感知的重要进展,是把数据采集、解释和执行放在同一系统讨论。后续值得观察的是这些能力怎样在机器人、工业及个人设备中协同,让边缘智能不仅能够展示效果,也能形成清楚、可维护的运行过程。